Scanner de tomographie optique DIY
Un scanner 3D par tomographie optique : mécanique, firmware et reconstruction, de bout en bout.
Conception d'un scanner de tomographie optique fait maison : un échantillon tourne sur un plateau motorisé pendant qu'une caméra capture des images sous plusieurs angles, reconstruites ensuite en un volume 3D.
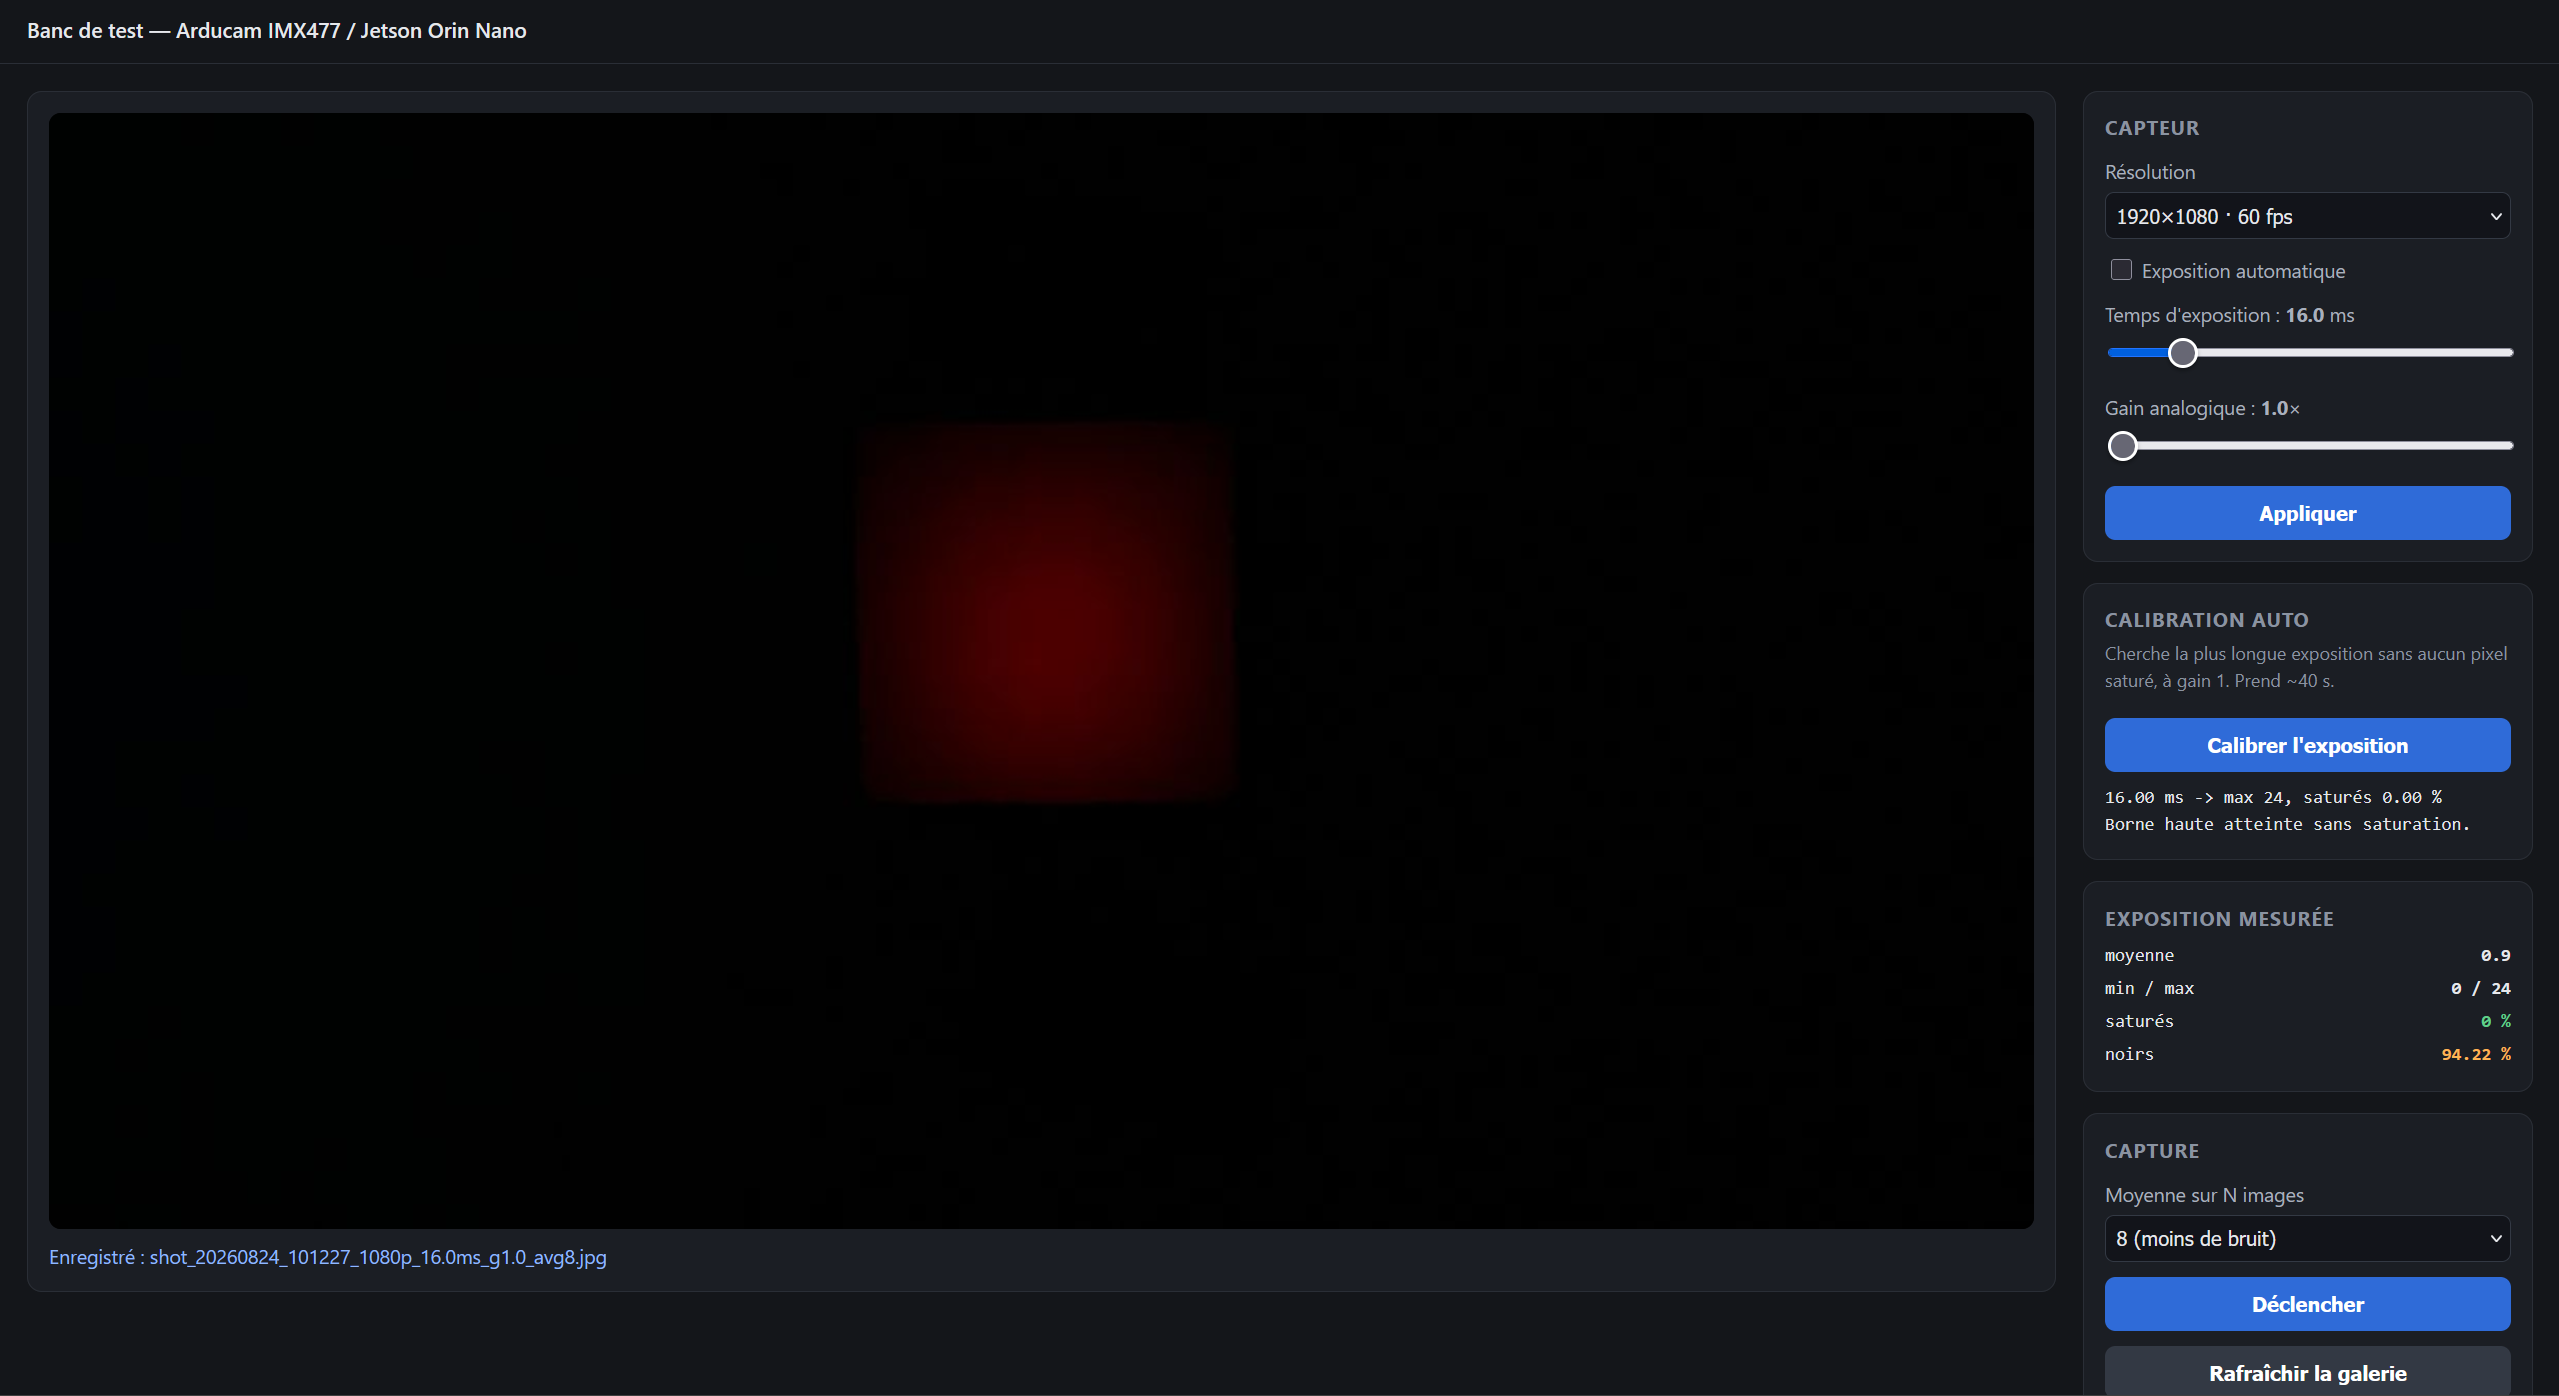
L'acquisition repose sur une Jetson Orin Nano Super (JetPack 6.2.3) couplée à une caméra Arducam IMX477 sur port CSI, et sur une carte NUCLEO-L476RG qui pilote un moteur pas-à-pas NEMA17 via un driver DRV8825 pour faire tourner l'échantillon avec précision (200 pas par tour).
Le pipeline logiciel visé enchaîne acquisition synchronisée (rotation + capture), prétraitement des images (niveaux de gris, flat-field), extraction des profils de projection, construction du sinogramme, puis reconstruction tomographique avec scikit-image (iradon) pour empiler les tranches en un volume 3D.
Le projet a aussi été l'occasion de déboguer des problèmes matériels concrets : un overlay device-tree spécifique nécessaire pour faire fonctionner correctement la caméra IMX477 sur le Jetson, et un faux contact d'alimentation qui simulait une panne moteur.
Le projet est aujourd'hui en pause, bloqué sur la rotation. Le moteur tourne, mais pas de façon reproductible : en mode pleine pas, le NEMA17 entre dans sa bande de résonance à certaines cadences de commande, le rotor se met à osciller au lieu d'avancer proprement et perd le synchronisme — il rate des pas sans qu'aucune erreur ne remonte. Un seul essai vraiment propre, un tour complet continu, a été obtenu à environ 250 pas par seconde ; en descendant à 125 pas par seconde, le phénomène réapparaît systématiquement.
C'est bloquant pour ce projet précis, car la tomographie exige de connaître l'angle exact de chaque image : un pas perdu fausse toute la reconstruction, et rien dans le montage actuel ne permet de détecter la perte. Les pistes à explorer sont classiques mais demandent du temps de banc — repasser en micro-pas pour lisser le couple et sortir de la bande de résonance, ajuster la limite de courant du DRV8825, ajouter une rampe d'accélération plutôt que de démarrer à pleine cadence, et surtout instrumenter la rotation avec un capteur de position pour vérifier l'angle réel au lieu de le supposer.
Points clés
- Intégration d'une caméra CSI sur Jetson (device tree, overlays)
- Pilotage moteur pas-à-pas synchronisé avec l'acquisition
- Pipeline de reconstruction tomographique en Python